
STUDIJA SLUČAJA 01 / EDGE AI I ROBOTIKA
Smart Vehicle. Od kamere do komandi.
Raspberry Pi vozilo povezuje računarski vid, upravljanje motorima, mrežu i native Android interfejs. Inženjerski izazov je da svi ti delovi ostanu korisni dok rade istovremeno.
- Moj deo posla
- Raspberry Pi servisi i Android aplikacija za upravljanje
- Gde ovo može da ti koristi
- Povezani sistemi i Android aplikacije
Projekat
Smart Vehicle, prvobitno Pametno Vozilo, nastao je kroz praktičan rad na robotici u ETŠ Nikola Tesla u Nišu. Platformu sam napravio da povežem ono što kamera vidi sa softverom koji upravlja fizičkim vozilom.
Projekat povezuje Raspberry Pi 5 edge računar sa Kotlin / Jetpack Compose Android kontrolnom stanicom. Kod je open source pod MIT licencom. Mentor projekta je Predrag Šubarević, uz zahvalnost bivšem mentoru Dejanu Batanjcu.
Problem: obrada slike ne sme da uspori upravljanje
Prvi prototip je povezao obradu slike i upravljanje motorima. Kada inference postane zahtevan, komande su morale da čekaju. Zato je razdvajanje odgovornosti postalo praktičan zahtev.
Snimanje kamerom, inference modela, prenos videa i komande za motore imaju različite zadatke. Treba da sarađuju bez čekanja da se svaki frejm obradi.
Šta sam napravio
- Pi Camera v2 → snimanje
- Raspberry Pi 5 → YOLO
- Android → prikaz i upravljanje
Na vozilu
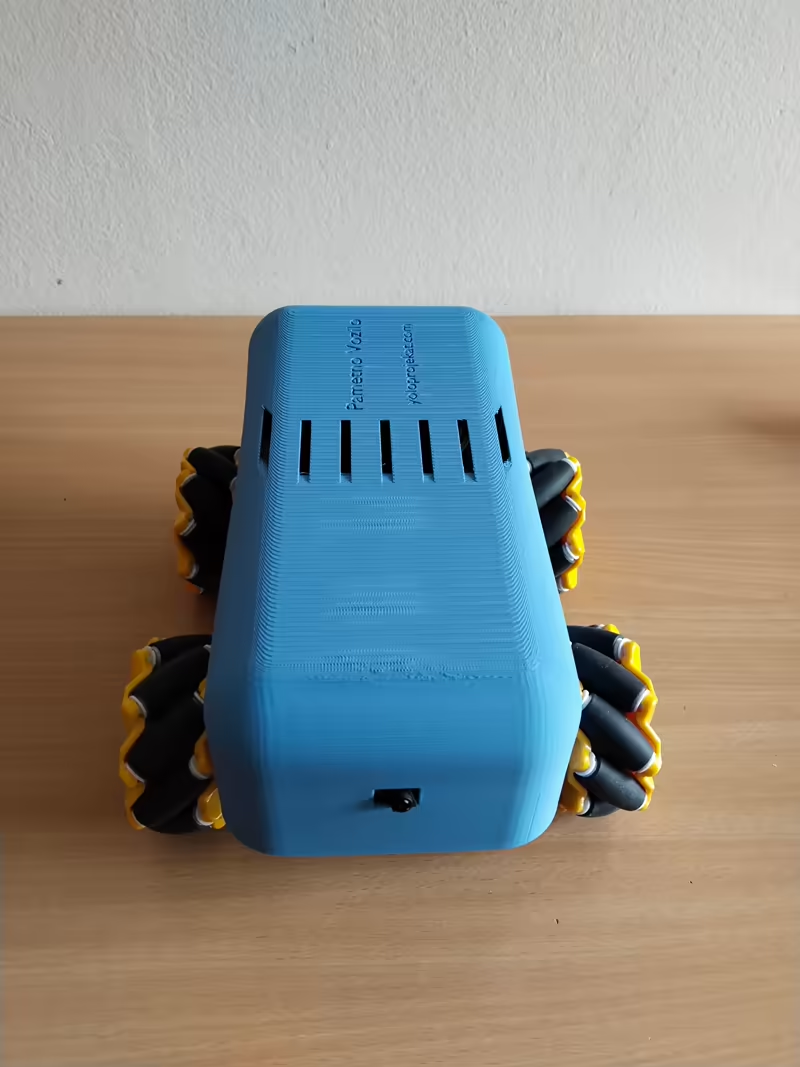
Raspberry Pi 5 sa 8 GB RAM-a pokreće Python servise za GPIO periferije, YOLO detekciju objekata i MJPEG video streaming. Četiri DC motora sa reduktorima i Mecanum točkovima omogućavaju kretanje u više pravaca, uz L298N H-bridge drajvere. XL4015 pretvarač obezbeđuje regulisano napajanje.
Android aplikacija za upravljanje
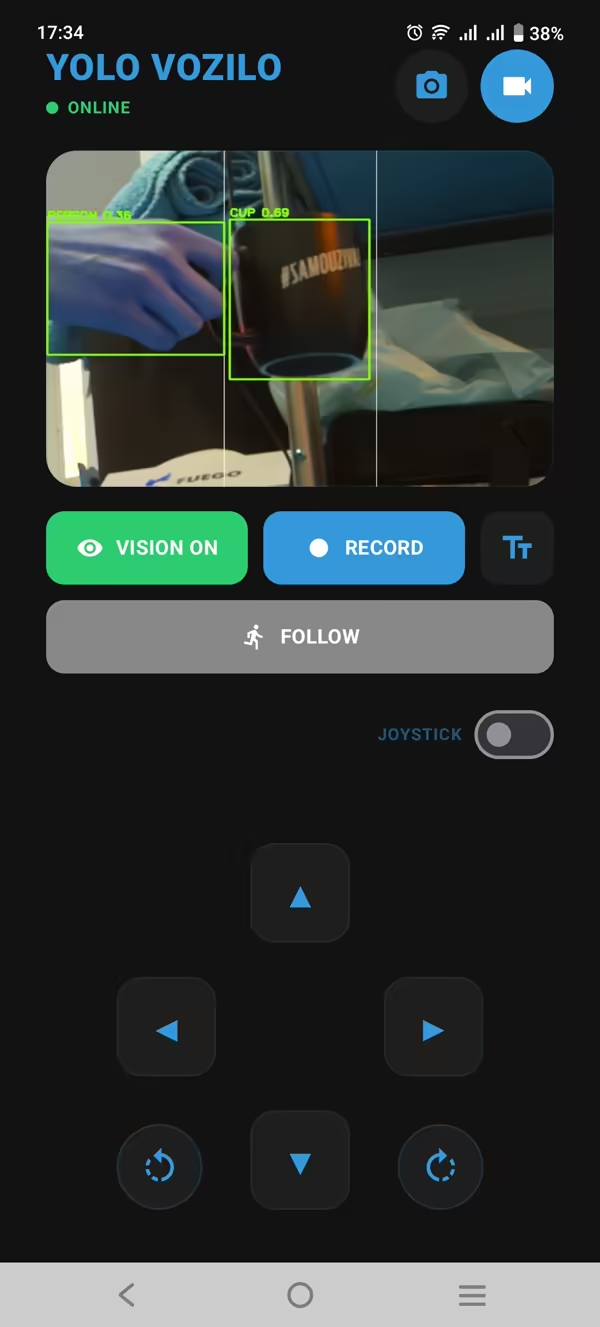
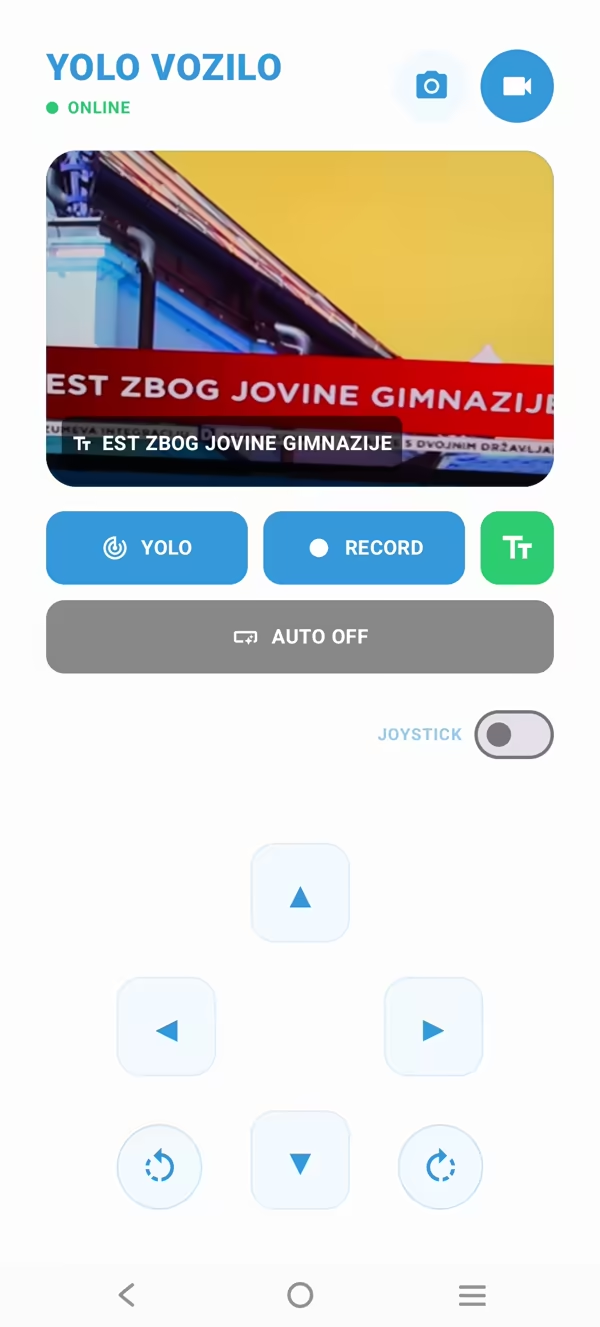
Native Android klijent spaja video uživo, komande i telemetriju u jednu kontrolnu stanicu. YOLO detekcija radi na Pi-ju. Google ML Kit OCR u Android klijentu izdvaja tekst iz videa.
Šta se dešava kada veza pukne
Smart Network prati vezu i pokreće lokalni rezervni hotspot kada spoljni Wi-Fi nestane. Model Pipeline obezbeđuje optimizaciju, kvantizaciju i izvoz modela u TFLite i ONNX formate.
Šta projekat pokazuje
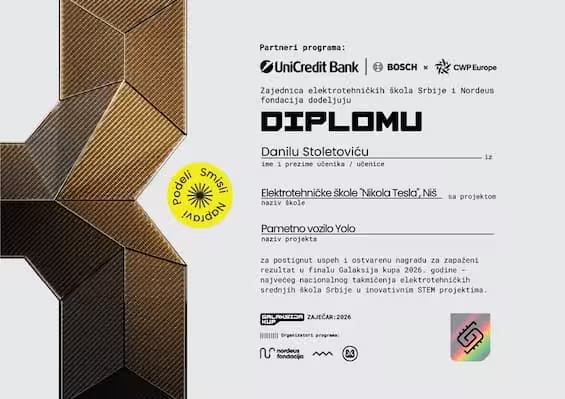
Platforma je osvojila 4. mesto i posebnu nagradu na 10. Galaksija kupu. Javni dokazi uključuju vozilo, Android interfejs, šemu hardvera i open-source implementaciju.
Iz ovog projekta sam izvukao tri važne stvari: izdvoji zahtevnu obradu, sačuvaj odziv komandi i računaj na prekid veze. Isto važi i za aplikacije i povezane servise.
Daljinsko upravljanje i obrada slike na uređaju su osnova. LiDAR i SLAM, pristupačni alati za programiranje i jasnija uputstva za pravljenje kopije su budući pravci, ne isporučene mogućnosti.
Istraži implementaciju
- Zvanični sajt projekta Smart Vehicle
- Python server za Raspberry Pi
- Kotlin / Jetpack Compose Android klijent
- Smart Network servis za rezervnu vezu
- Model Pipeline
Planiraš Android aplikaciju ili povezani sistem? Reci mi šta treba da radi i sa kojim hardverom ili servisima treba da sarađuje.
Razgovarajmo o tvom projektu ↗